
 默认关系
1. FMCW雷达速度测量基础原理
在毫米波雷达系统中,速度测量是仅次于距离测量的第二大核心功能。不同于脉冲雷达直接测量多普勒频移的方式,FMCW雷达采用相位差分技术实现速度估计,这种方法在工程实现上具有更高的精度和稳定性。
1.1 复数信号与FFT分析
现代FMCW雷达接收机输出的中频(IF)信号本质上是复数信号,可以表示为:
code复制x[n] = A e^(jωn)
其中每个采样点对应复平面上的一个旋转向量(phasor),旋转角速度为ω。这种表示方法完美体现了雷达信号的双通道特性(I/Q通道)。当对N点复数序列做FFT时,算法实质上是在检测这些旋转向量的角速度。
实际工程中,AD采样后的数据处理会先进行I/Q解调,得到复数序列。这种处理方式相比实数信号能保留完整的相位信息,为后续速度测量奠定基础。
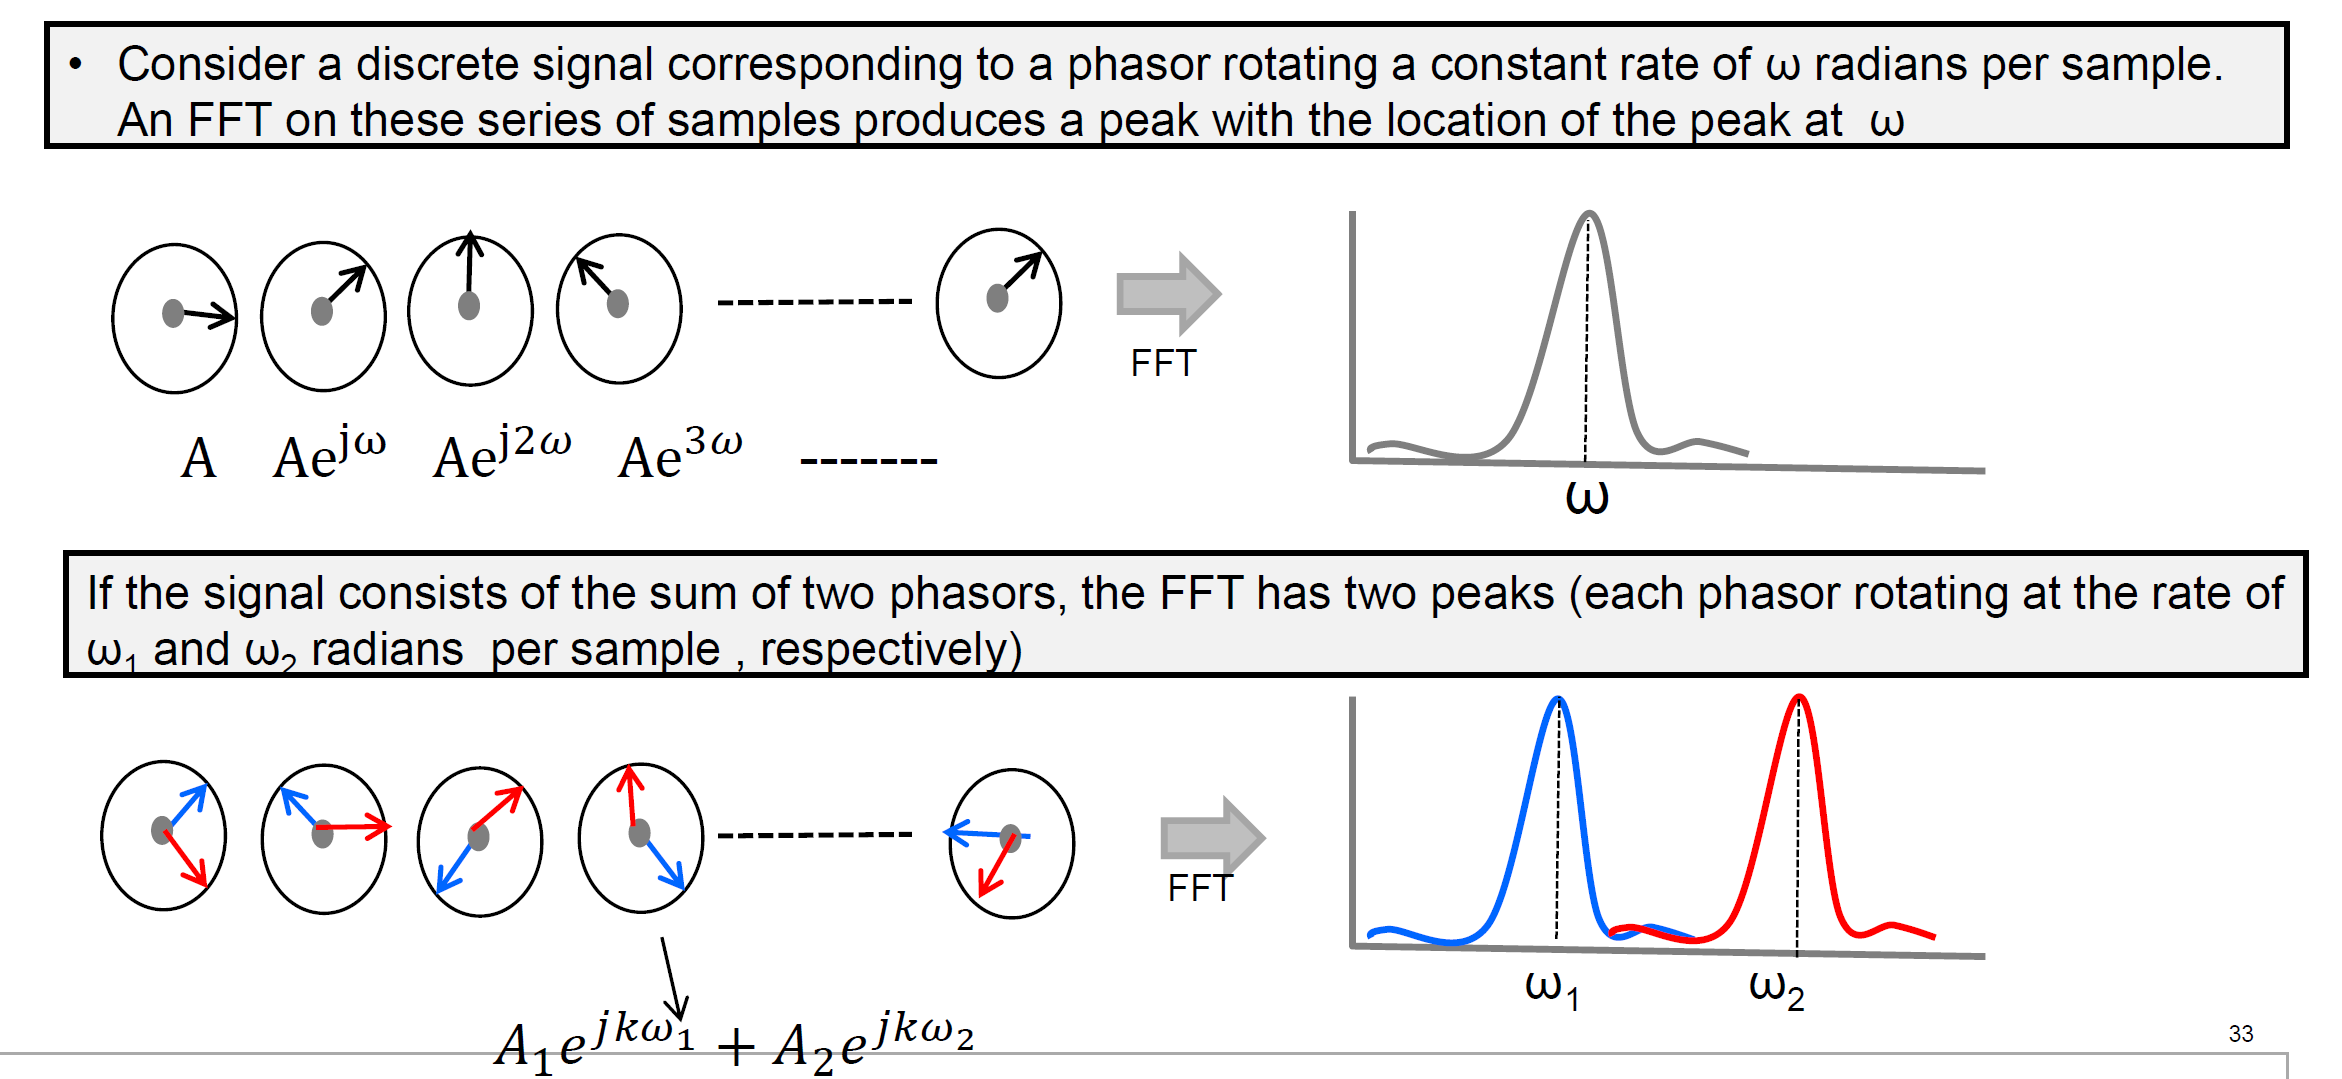
1.2 速度测量的物理本质
当目标移动时,会导致连续chirp间的回波信号产生相位变化Δφ。这个相位差与目标位移的关系为:
code复制Δφ = (4πΔd)/λ = (4πvTc)/λ
其中λ是波长,Tc是chirp间隔时间。通过测量相位差,我们就能反推出目标速度:
code复制v = (λΔφ)/(4πTc)
这个公式揭示了FMCW雷达测速的核心原理——将速度测量转化为相位差测量。值得注意的是系数4π而非常见的2π,这是因为电磁波往返传播产生了双程相位变化。
需要模型API调用? 免费领10W Token,多模型网关一键接入 Claude、DeepSeek 等主流模型。
2. 最大不模糊速度与相位缠绕
2.1 速度模糊现象
由于相位测量存在周期性,当相位差超过±π时就会出现方向模糊。这直接限制了雷达能测量的最大速度:
code复制|4πvTc/λ| < π ⇒ v_max = λ/(4Tc)
举例来说,在77GHz雷达(λ≈3.9mm)中,若Tc=50μs,则:
code复制v_max = 3.9mm/(4×50μs) = 19.5m/s ≈70km/h
这意味着当目标相对速度超过70km/h时,雷达将无法正确判断运动方向。
2.2 工程优化方案
在实际系统设计中,我们通常采用