
 雾以泪聚11
1. 问题现象与初步分析
最近在调试一款带编码器的电机控制系统时,遇到了一个棘手的问题:电机在低速运行时表现正常,但随着转速提升,抖动现象越来越严重。当转速达到一定阈值后,整个系统甚至会出现剧烈抖动,同时观察到供电电压从标称的24V被抬升到了24.2V。
这个现象引起了我的高度警觉。电压抬升通常意味着系统存在某种异常的能量回馈或谐振现象。为了定位问题根源,我首先尝试了无感运行模式(即不使用编码器反馈),结果发现电机运行非常平稳,这说明问题很可能出在编码器反馈环节。
需要模型API调用? 免费领10W Token,多模型网关一键接入 Claude、DeepSeek 等主流模型。
2. 编码器波形诊断
2.1 正交编码器原理回顾
在深入分析问题前,有必要先回顾一下正交编码器的工作原理。典型的增量式正交编码器会输出两路相位差90度的方波信号(A相和B相)。控制器通过检测这两路信号的边沿变化和相对相位关系,可以确定转子的位置、速度和转向。
理想情况下,A相和B相信号应该满足:
- 严格的90度相位差
- 占空比接近50%
- 信号边沿干净无抖动
- 高低电平幅值稳定
2.2 实测波形分析
使用示波器捕获实际运行的编码器信号后,发现了几个异常现象:
-
相位偏差问题:A相和B相之间的相位差不是稳定的90度,有时超前有时滞后,偏差范围在±15度左右波动。
-
脉宽不稳定:单个信号的脉冲宽度时宽时窄,占空比在40%-60%之间不规则变化。
-
边沿质量差:信号上升沿和下降沿存在明显的抖动,部分边沿出现台阶状畸变。
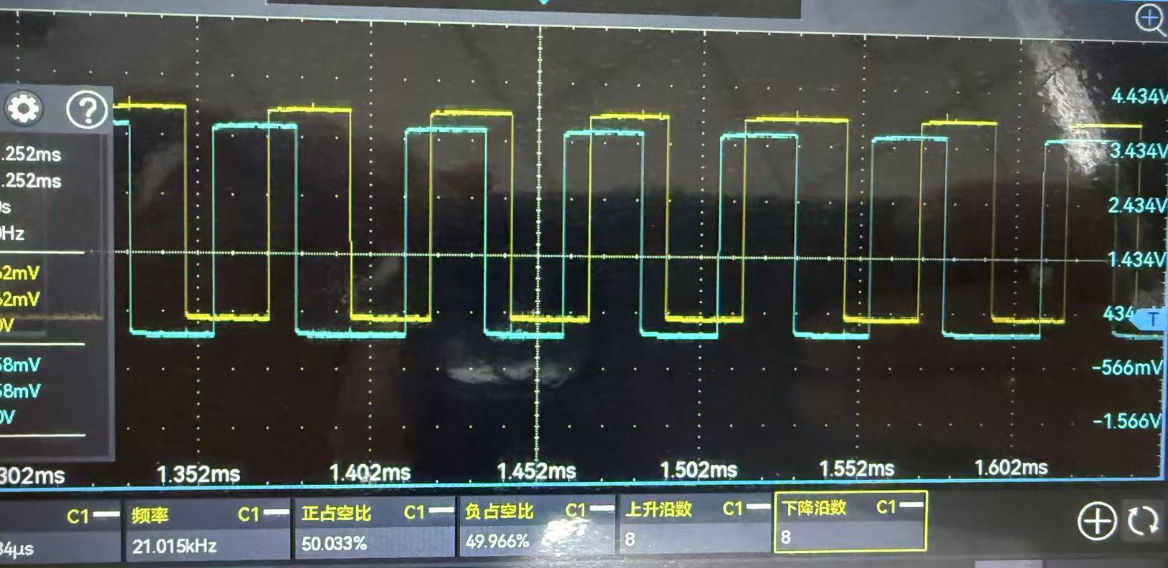
注意:这张波形图清晰地展示了相位偏差和脉宽不稳定的问题。特别是在高速运行时,这些异常现象会被放大。
3. 问题根源探究
3.1 编码器缺陷的影响
通过对比无感运行和有编码器反馈的运行状态,可以确认问题出在编码器本身。具体来说,编码器存在以下缺陷:
-
光栅盘加工精度不足:导致光电传感器接收到的光信号不均匀,产生相位偏差和脉宽变化。
-
传感器安装偏差:两个光电传感器(对应A相和B相)的物理位置没有严格满足90度间隔。
-
信号处理电路问题:可能包括比较器迟滞设置不当、滤波参数不合理等,导致边沿