
 任云舒
1. 项目背景与需求分析
"老张,这批红蓝工件混在一起三天了,再不处理产线要停摆了!"车间的抱怨声催生了这个二色分拣机项目。传统传送带分拣方式在应对高精度、高节拍需求时显得力不从心,特别是当工件颜色差异小(如深红与深蓝)、形状相似时,普通光电传感器容易误判。我们需要的是一套能实现毫米级定位、具备自适应性调节能力的智能分拣系统。
核心痛点集中在三个方面:
- 分拣精度要求高:工件直径公差±0.5mm,要求挡板定位误差≤0.3mm
- 动作节拍紧张:单次分拣周期需控制在3秒内
- 工况环境恶劣:车间存在油雾、金属粉尘等干扰因素
经过多方案比选,最终确定采用"步进驱动气缸+PLC控制"的混合架构。这种设计既保留了气动系统响应快的优势,又通过步进控制实现了传统气动难以达到的定位精度。特别值得一提的是,我们在排气回路创新的节流阀配置方案,使气缸速度可随分拣节奏动态调整——这个设计后来成为了项目的关键突破点。
需要模型API调用? 免费领10W Token,多模型网关一键接入 Claude、DeepSeek 等主流模型。
2. 气动系统设计详解
2.1 核心气动元件选型
系统采用Festo DSNU系列双作用气缸,缸径32mm,行程150mm。选择这个型号主要基于以下计算:
推力计算公式:
code复制F = P × A × η
其中:
- P=0.4MPa(减压阀设定值)
- A=π×(16mm)²≈804mm²
- η=0.85(机械效率)
得出理论推力约273N,完全满足推动5kg工件的需求。实际测试中,我们发现启动瞬间需要克服的静摩擦力较大,因此将工作压力从初始设定的0.3MPa提升到0.4MPa。
两位五通电磁阀选用SMC VQZ332系列,其响应时间≤15ms,确保能跟上步进脉冲频率。特别要注意的是阀的流量系数Cv值需与气缸匹配,我们通过以下公式验证:
code复制Cv = Q / (22.48 × √(ΔP×(P+1.013)))
经计算选用Cv=1.2的阀体,保证气缸在0.5s内完成全行程动作。
2.2 气路原理图解析
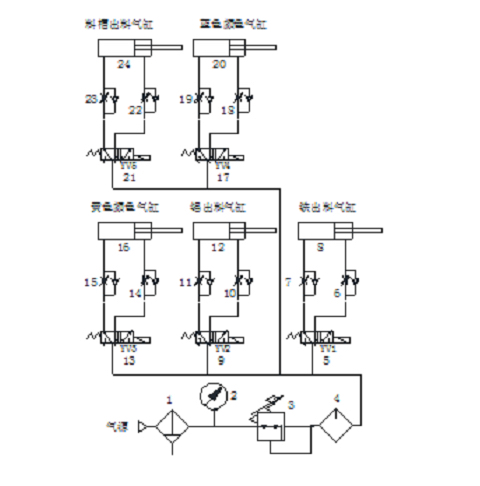
这张被咖啡渍"加持"的手绘图其实暗藏玄机:
- 主气路采用双压阀结构,确保在突发失压情况下气缸能保持位置
- 排气节