
 Pinxian Li
1. Delta机器人正运动学仿真实战
Delta并联机器人作为工业自动化领域的明星选手,凭借其独特的结构设计在包装、分拣等高速场景大放异彩。今天我们就用MATLAB/Simulink这把"瑞士军刀",从零搭建一个完整的Delta机器人正运动学仿真系统。
提示:本文所有代码和模型均基于MATLAB R2022b开发,建议使用相同或更高版本运行
1.1 机械结构解析
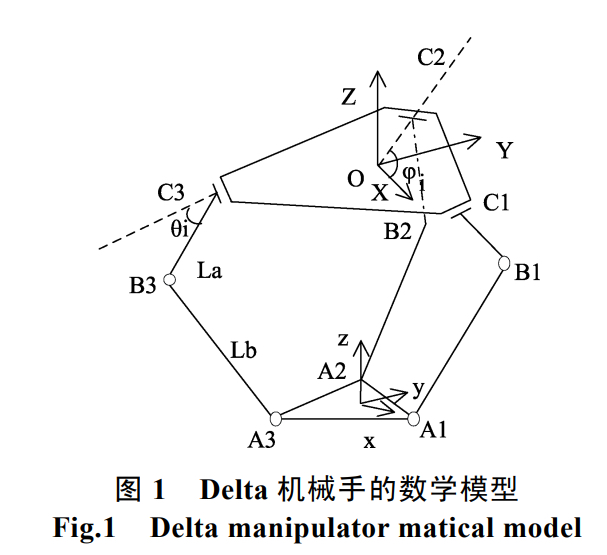
Delta机器人的核心由三层结构构成(见图1):
- 静平台:固定基座,安装三个120°分布的伺服电机
- 主动臂:每组由电机驱动的摆臂,长度L=300mm
- 从动臂:平行四边形连杆组,长度l=600mm,保持动平台始终水平
这种并联结构带来的先天优势是:
- 电机重量集中在基座,大幅降低运动惯量
- 从动臂的平行四边形结构抵消旋转自由度
- 动平台仅保留X/Y/Z平移自由度,适合高速直线运动
1.2 正运动学数学模型
正运动学的本质是求解"已知三个关节角度→计算末端位置"的映射关系。根据几何关系,我们可以建立如下数学模型:
-
定义基坐标系原点在静平台中心
-
三个电机轴心坐标:
code复制A1 = [R, 0, 0] A2 = [R*cos(2π/3), R*sin(2π/3), 0] A3 = [R*cos(4π/3), R*sin(4π/3), 0] -
主动臂末端坐标:
code复制B_i = A_i + L*[cosθ_i*cosφ_i, cosθ_i*sinφ_i, sinθ_i]其中φ_i为各电机安装角度(0°,120°,240°)
-
动平台中心P需满足:
code复制||P - B_i|| = l (i=1,2,3)
需要模型API调用? 免费领10W Token,多模型网关一键接入 Claude、DeepSeek 等主流模型。
2. MATLAB数值解法实现
2.1 三球面求交算法
matlab复制function [x,y,z] = delta_forward(theta1, theta2, theta3)
    % 机械参数
    L