
 稚一
1. MPC变桨控制技术解析
1.1 模型预测控制基础原理
模型预测控制(MPC)是一种基于系统动态模型的高级控制算法,其核心思想可以类比为"下棋时的走一步看三步"。在风电变桨控制场景中,MPC通过实时求解有限时域内的优化问题来生成控制指令。与传统PID控制相比,MPC具有以下显著优势:
- 多变量协同控制能力:可同时处理桨距角、发电机转速等多个耦合变量
- 约束显式处理:能够直接将物理限制(如桨距角变化速率限制)纳入优化问题
- 前馈补偿机制:利用风速预测信息提前调整控制策略
对于5MW海上风机,我们采用离散时间状态空间模型描述系统动态:
code复制x(k+1) = Ax(k) + Bu(k) + B_d d(k)
y(k) = Cx(k)
其中d(k)代表可测扰动(如风速变化),这种建模方式特别适合处理风电场中存在的强扰动特性。
1.2 变桨控制特殊性设计
海上风机变桨控制面临几个独特挑战:
- 风浪耦合效应:波浪载荷会通过支撑结构传递到机舱
- 测量延迟:风速测量位置与桨叶存在空间距离
- 执行机构限制:变桨轴承的机械特性约束
针对这些问题,我们的MPC设计做了以下特殊处理:
- 在状态观测器中增加了波浪频率带通滤波
- 采用多速率采样策略(风速10Hz采样,桨控1kHz更新)
- 在代价函数中加入了变桨速率惩罚项:
code复制J = Σ[y(k)-r(k)]'Q[y(k)-r(k)] + ΣΔu(k)'RΔu(k)
其中Δu(k)=u(k)-u(k-1)用于平滑控制动作。
需要模型API调用? 免费领10W Token,多模型网关一键接入 Claude、DeepSeek 等主流模型。
2. OpenFAST-Simulink联合仿真架构
2.1 系统集成方案设计
联合仿真采用主从式架构(如图1所示),其中:
- OpenFAST作为物理模型求解器(从机)
- Simulink作为控制器平台(主机)
- 通过TCP/IP协议进行跨平台通信
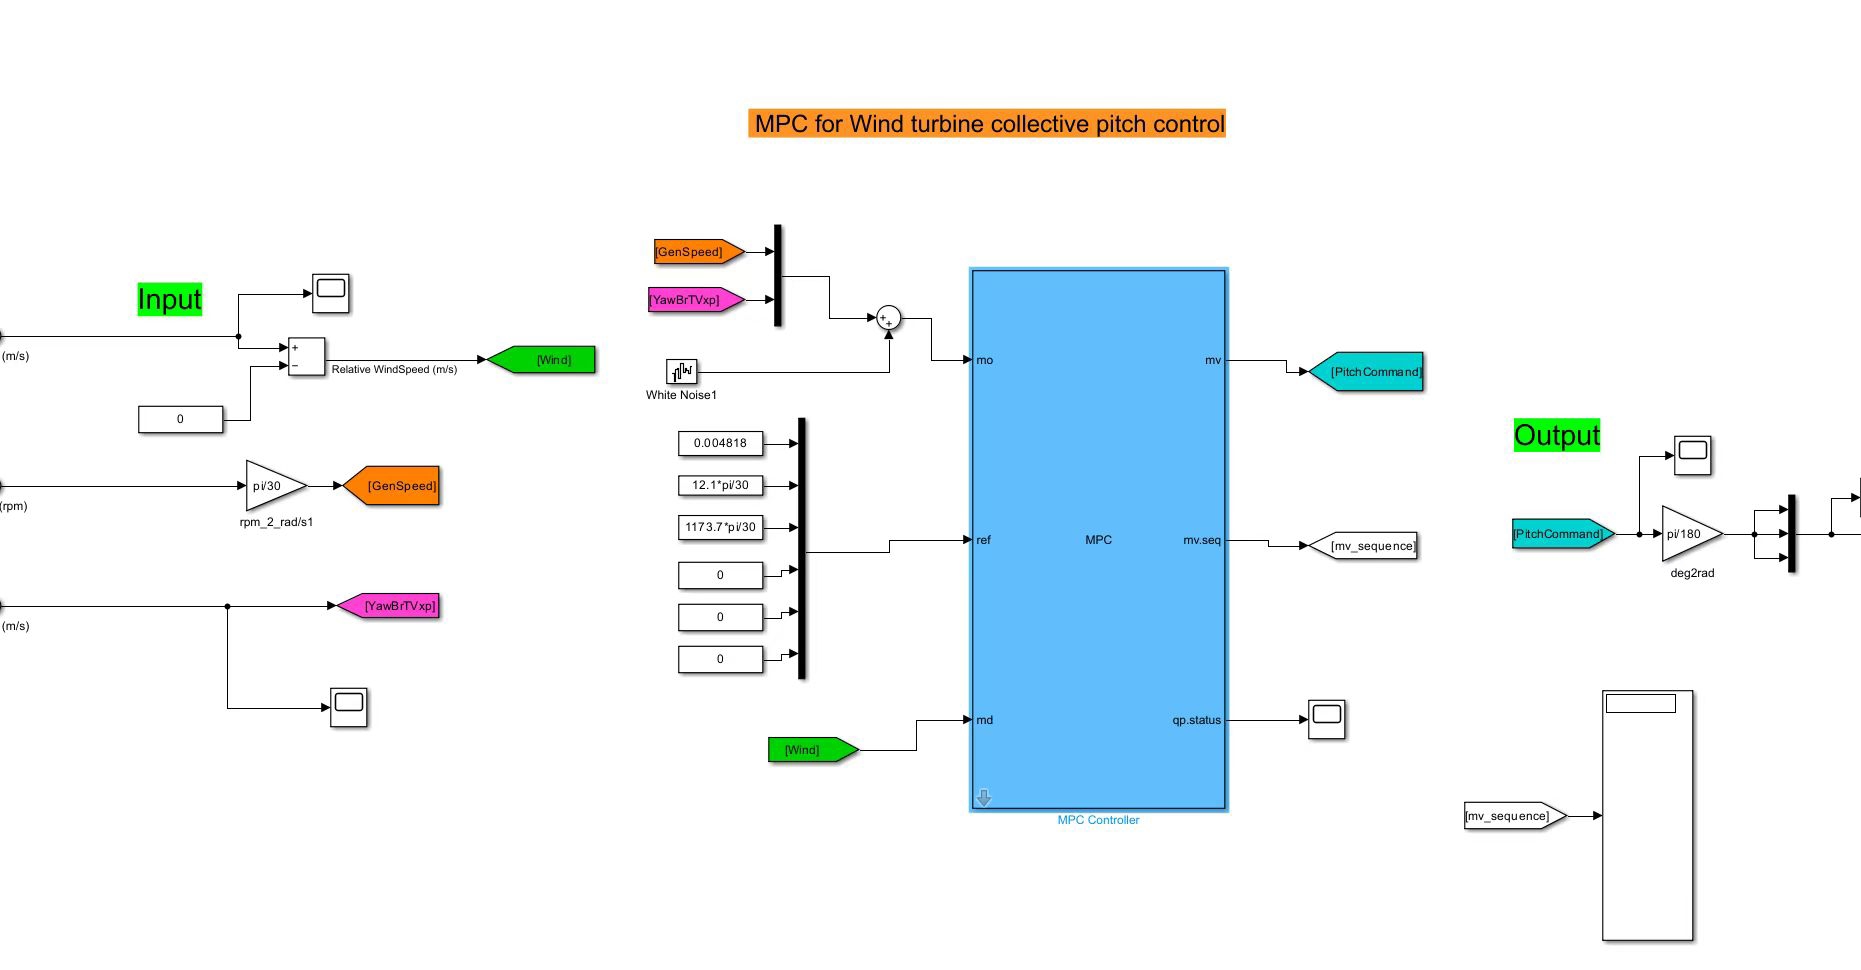
关键集成参数配置:
matlab复制% Simulink配置
set_param('MPC_WindTurbine','Solver','ode4','FixedStep',